Fairino FR16 | 6DOF | 1034mm | 16kg
Çeşitler: FR16 - IP54
FAIRINO FR16 Kolaboratif Robot
FAIRINO FR16, daha yüksek taşıma kapasitesi gerektiren malzeme taşıma, montaj ve üretim uygulamaları için tasarlanmış 6 eksenli bir kolaboratif robottur. 16 kg taşıma kapasitesi, 1034 mm erişim mesafesi ve ±0,03 mm tekrarlanabilirlik ile iş parçalarını, tutucuları ve aletleri hassas ve güvenilir şekilde taşır. Açık arayüzler ile EtherCAT, PROFINET, EtherNet/IP ve Modbus desteği, PLC ve endüstriyel otomasyon ortamlarına sorunsuz entegrasyon sağlar. Python, C++, C#, ROS ve ROS2 için SDK'lar, cobotu makine besleme, paletleme, kaynak ve malzeme taşıma uygulamaları için özellikle uygun hale getirir.
Önemli başlıklar
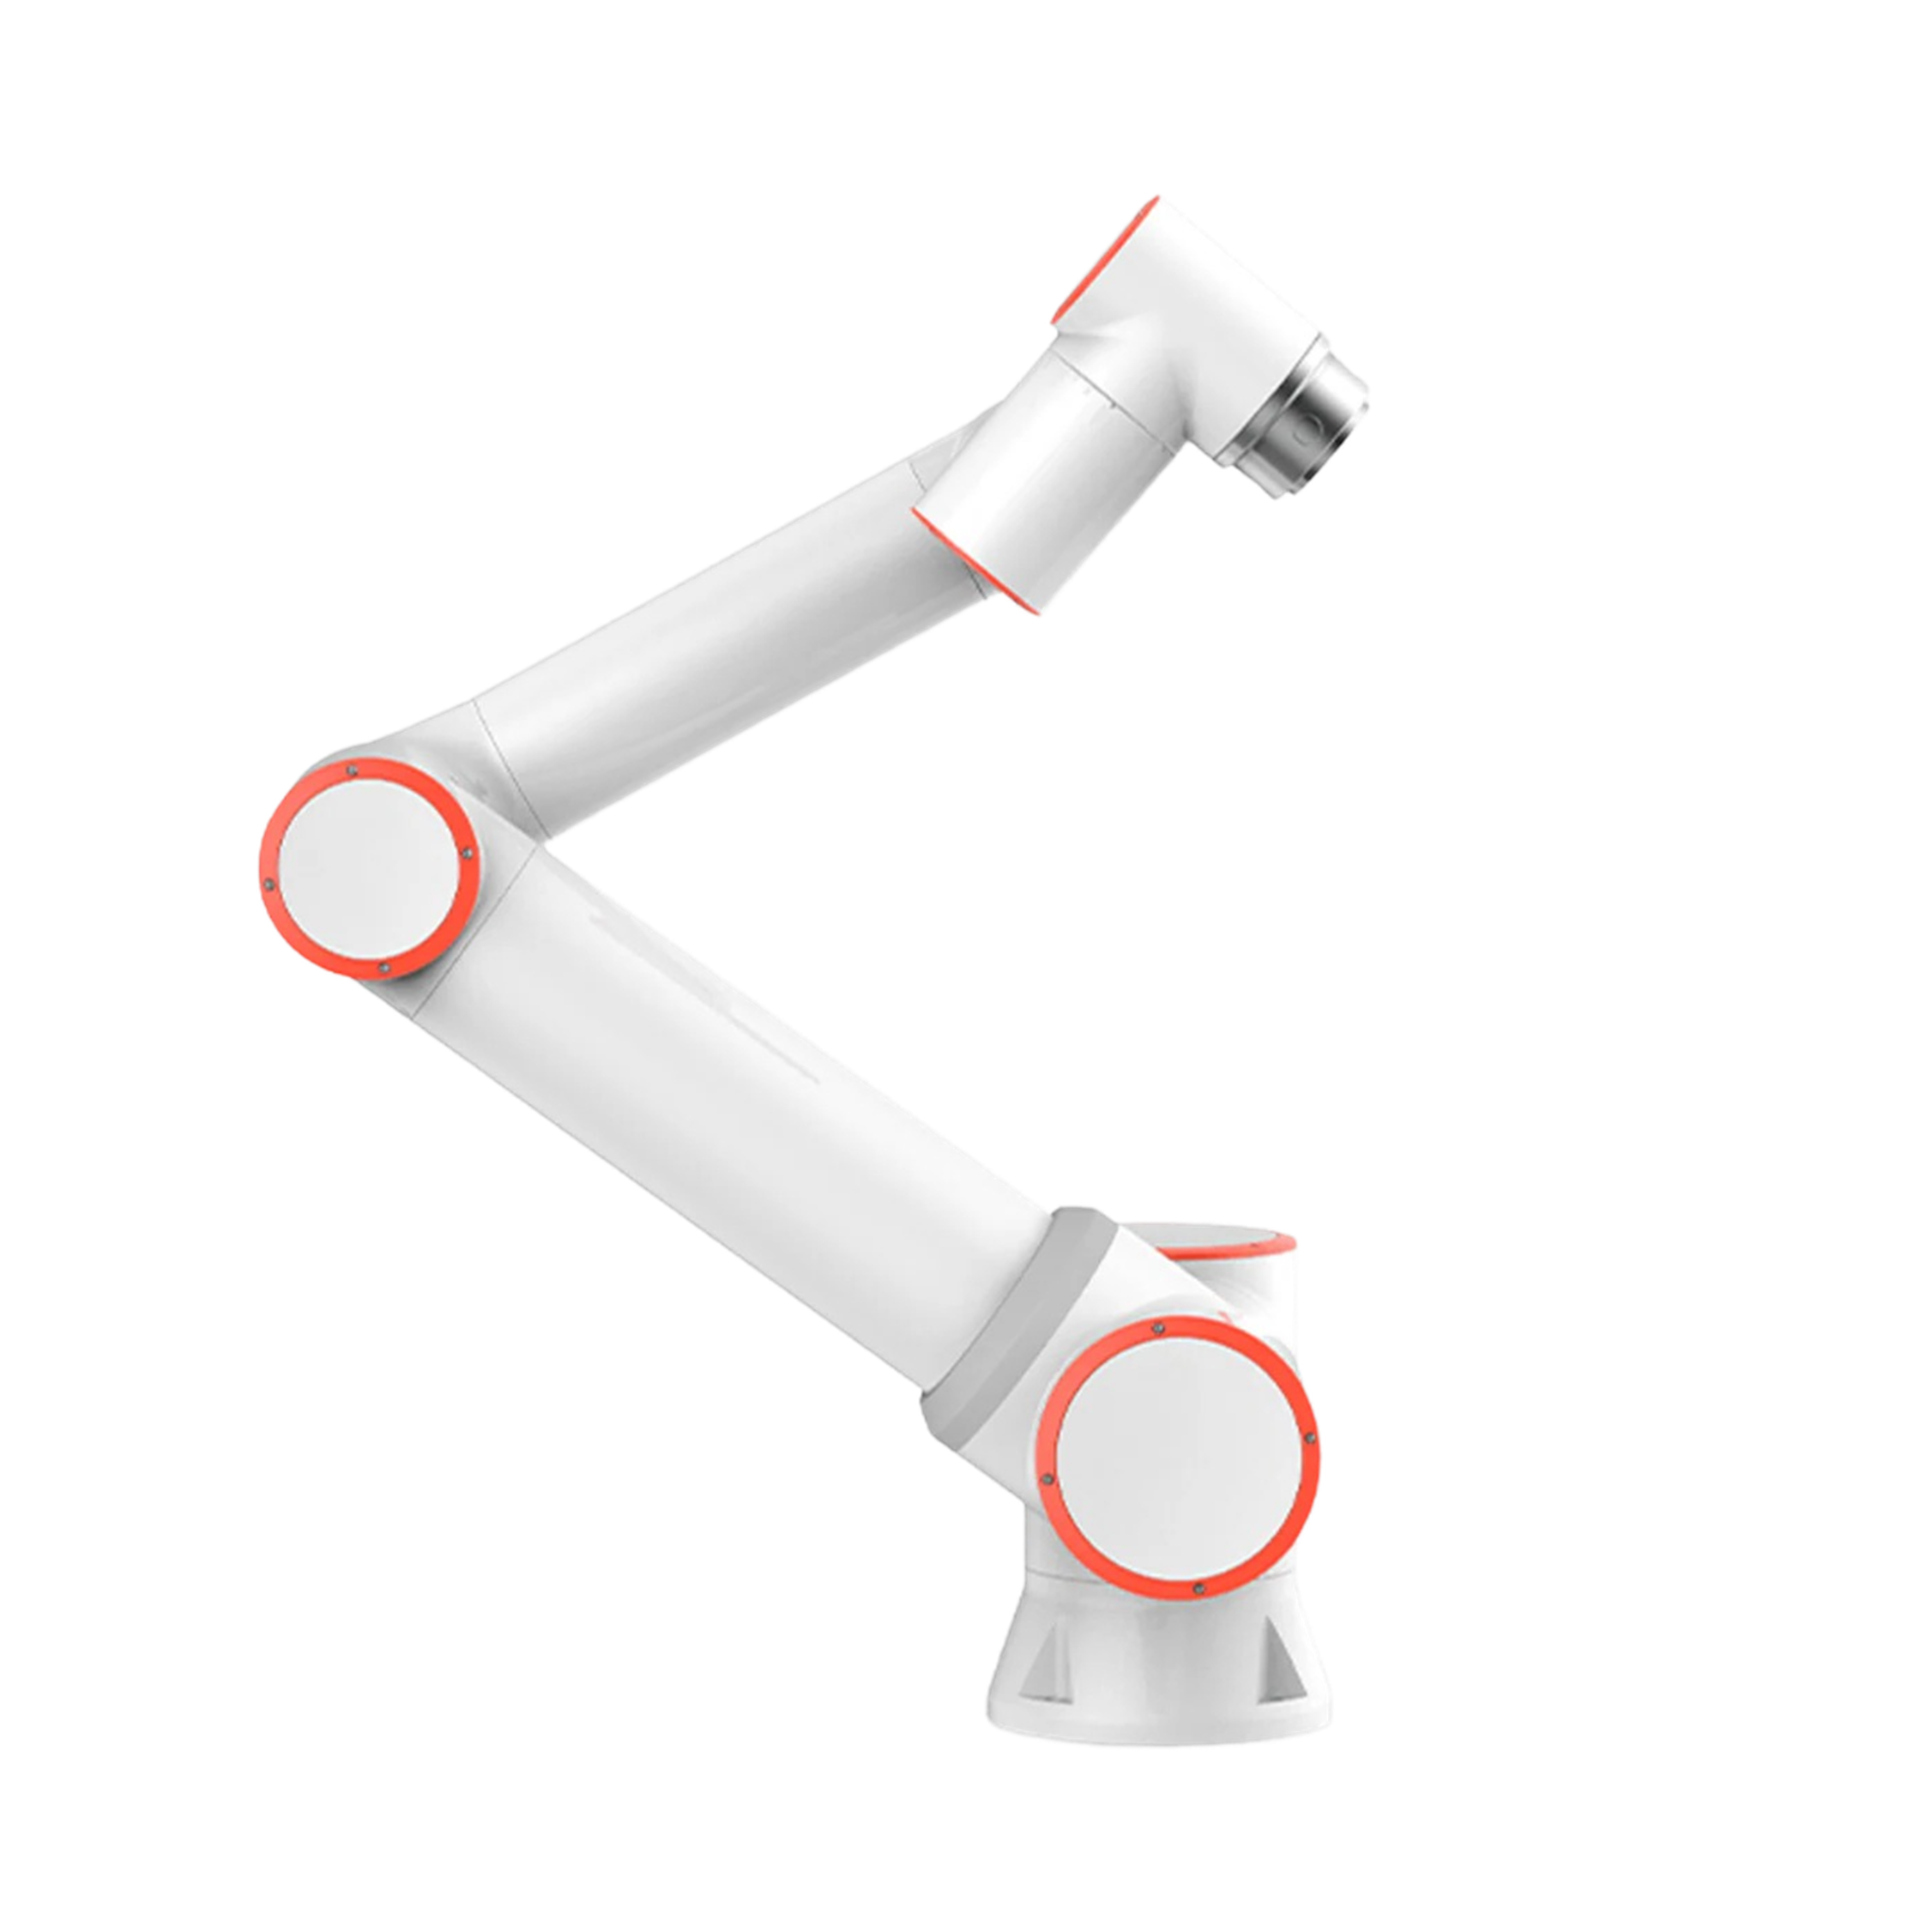
Kompakt Erişim Mesafesiyle Yüksek Taşıma Kapasitesi
FAIRINO FR16, daha büyük iş parçalarının, ağır tutucuların veya kapsamlı aletlerin taşınmasını gerektiren uygulamalar için tasarlanmıştır. Bu 6 eksenli kolaboratif robot, 16 kg nominal taşıma kapasitesine sahiptir ve 20 kg'a kadar yükleri taşıyabilir. 1034 mm erişim mesafesiyle makine besleme, montaj ve paletleme alanlarındaki tipik çalışma alanlarını, aşırı zemin alanı gerektirmeden kapsar. ±0,03 mm tekrarlanabilirlik değeri tutarlı süreçleri ve güvenilir ürün kalitesini destekler. 2 m/s'ye kadar TCP hızları kısa çevrim süreleri sağlarken, esnek montaj seçenekleri sistem tasarımı ve entegrasyonu sırasında ek serbestlik sunar.
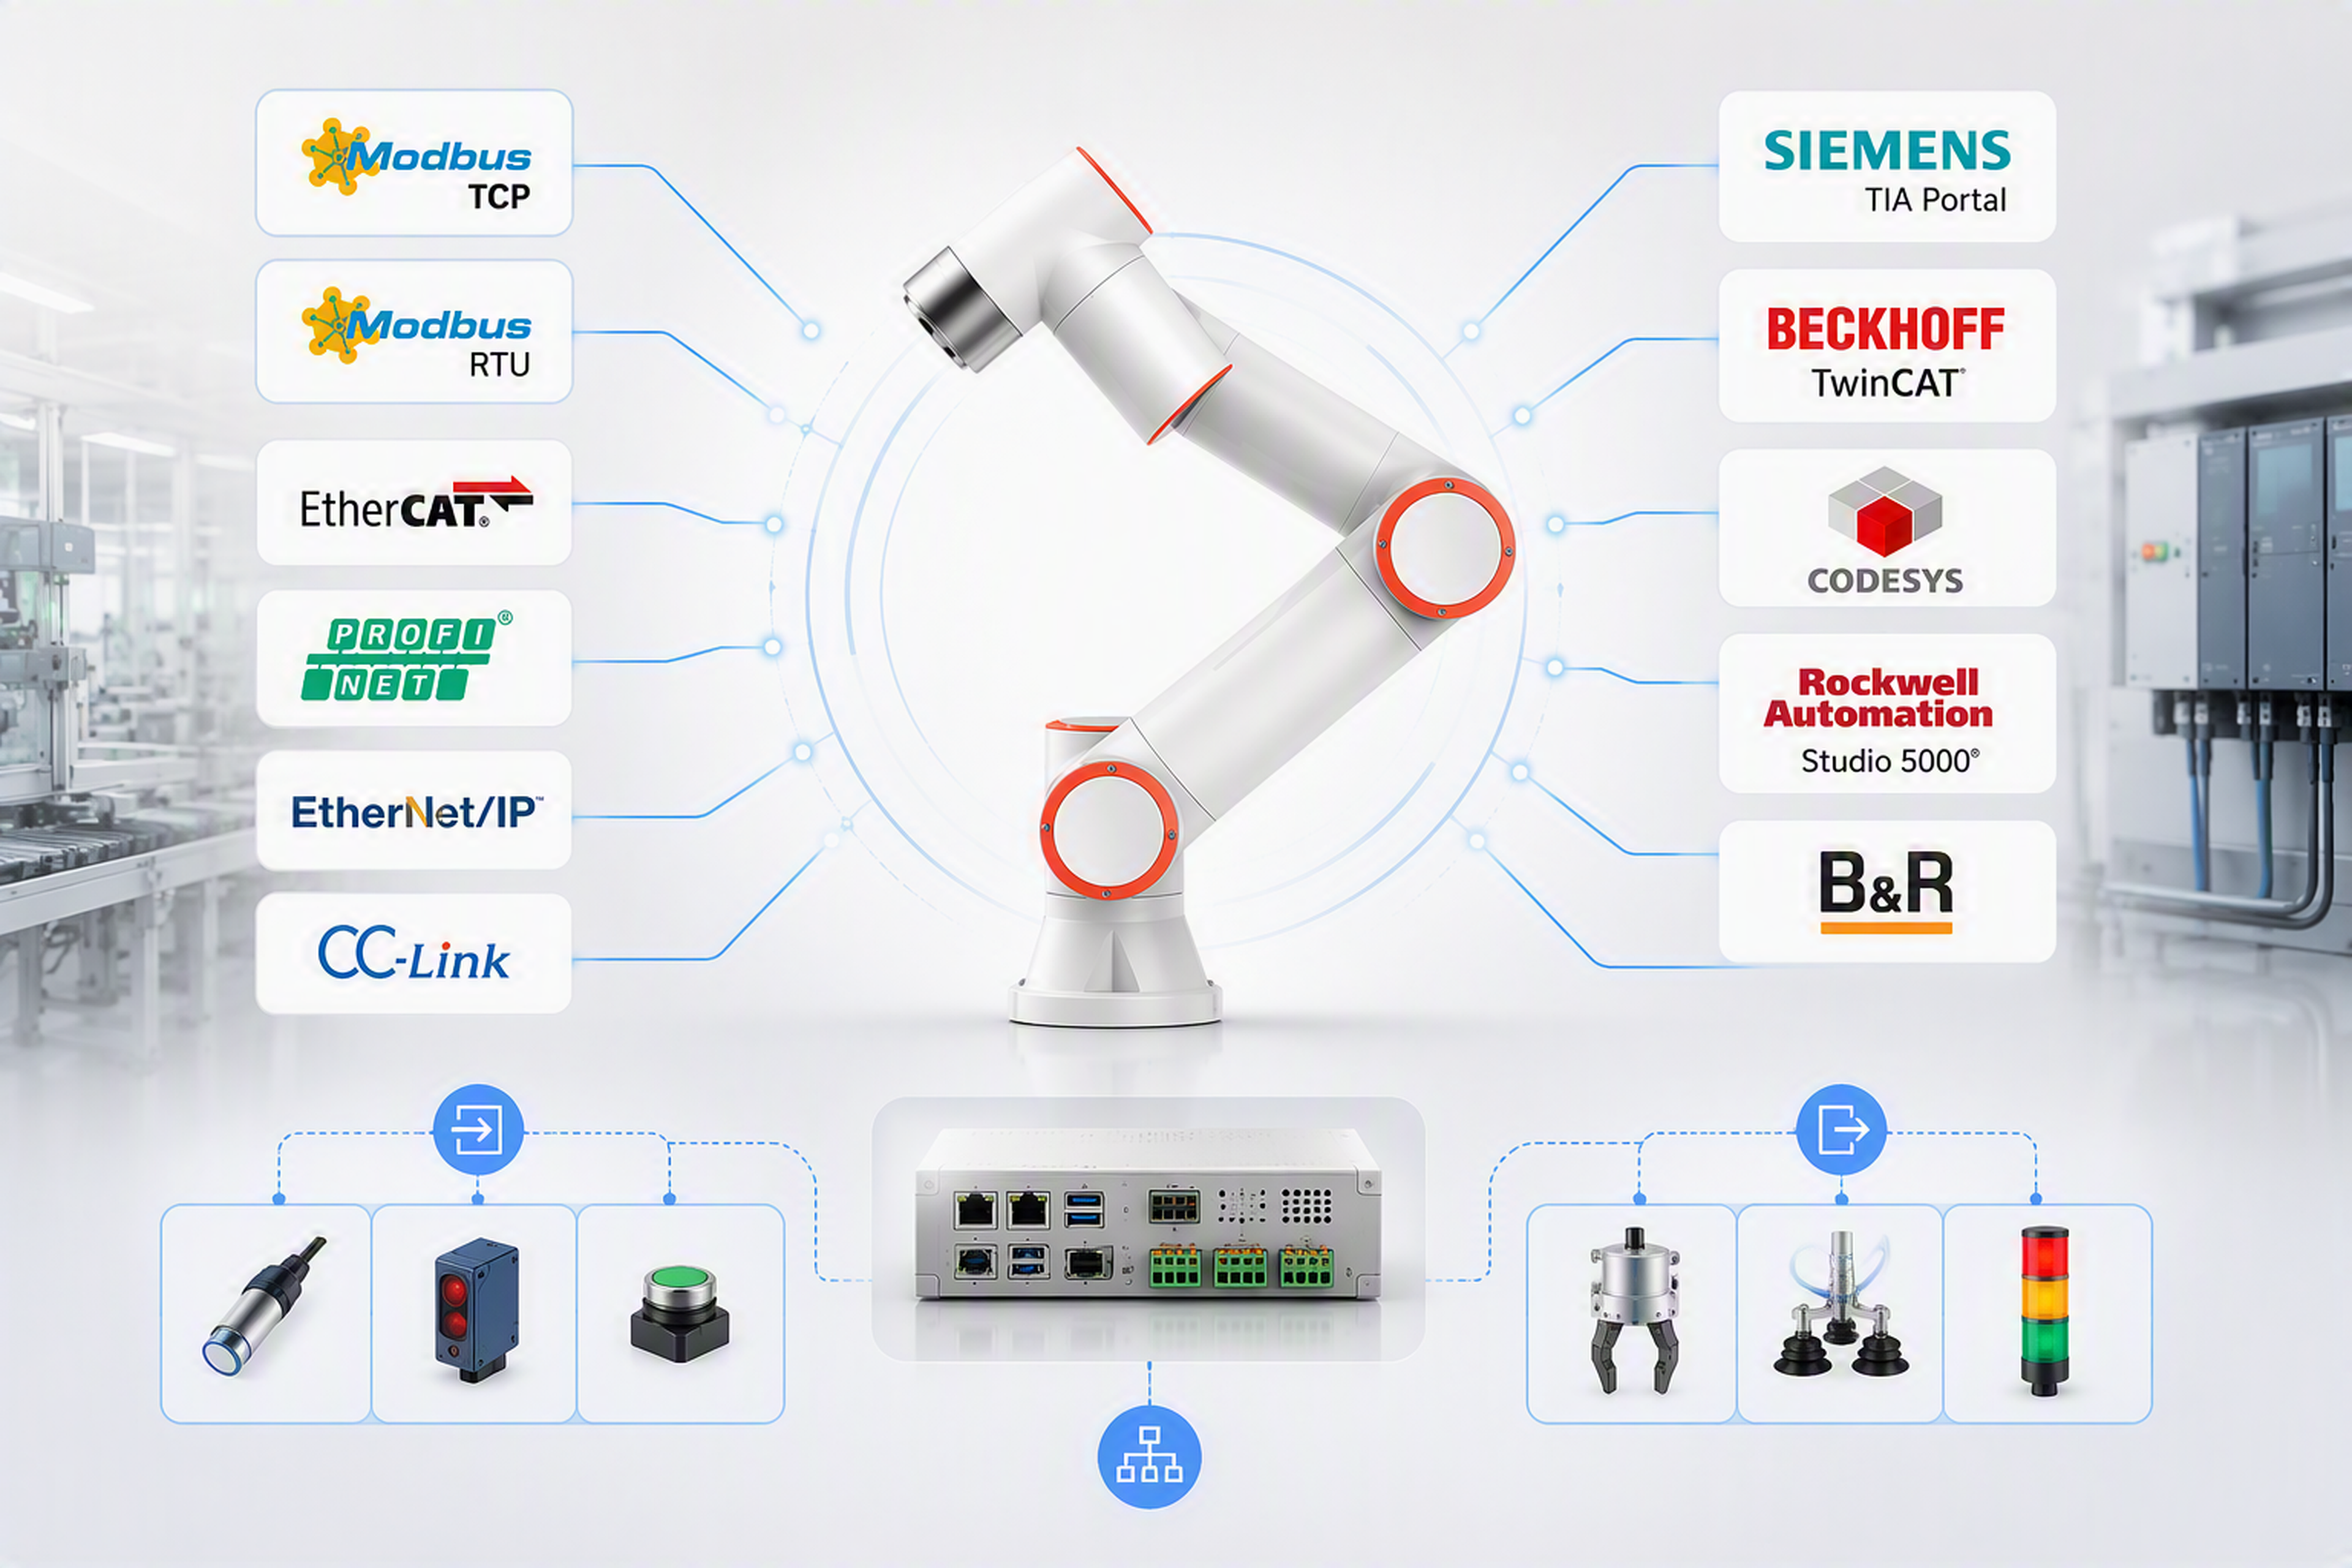
Kolay Entegrasyon için Endüstriyel İletişim Arayüzleri
FAIRINO FR16, mevcut otomasyon ortamlarına entegrasyon için çeşitli yerleşik endüstriyel iletişim standartlarını destekler. Modbus TCP, Modbus RTU ve EtherCAT standart olarak kullanılabilir. Ayrıca PROFINET, EtherNet/IP ve CC-Link entegre edilebilir. Bu sayede makineler, PLC sistemleri ve diğer otomasyon bileşenleriyle sorunsuz bağlantı kurulabilir. Siemens TIA Portal, Beckhoff TwinCAT, Codesys, Rockwell Studio 5000 ve B&R ile uyumluluk, çok çeşitli kontrol ortamlarında proje uygulamasını kolaylaştırır. Denetleyici üzerindeki kapsamlı dijital ve analog I/O'lar ayrıca sensörlerin, tutucuların ve çevre birimlerinin doğrudan bağlanmasını sağlar.
Geliştiriciler için Açık Yazılım Platformu
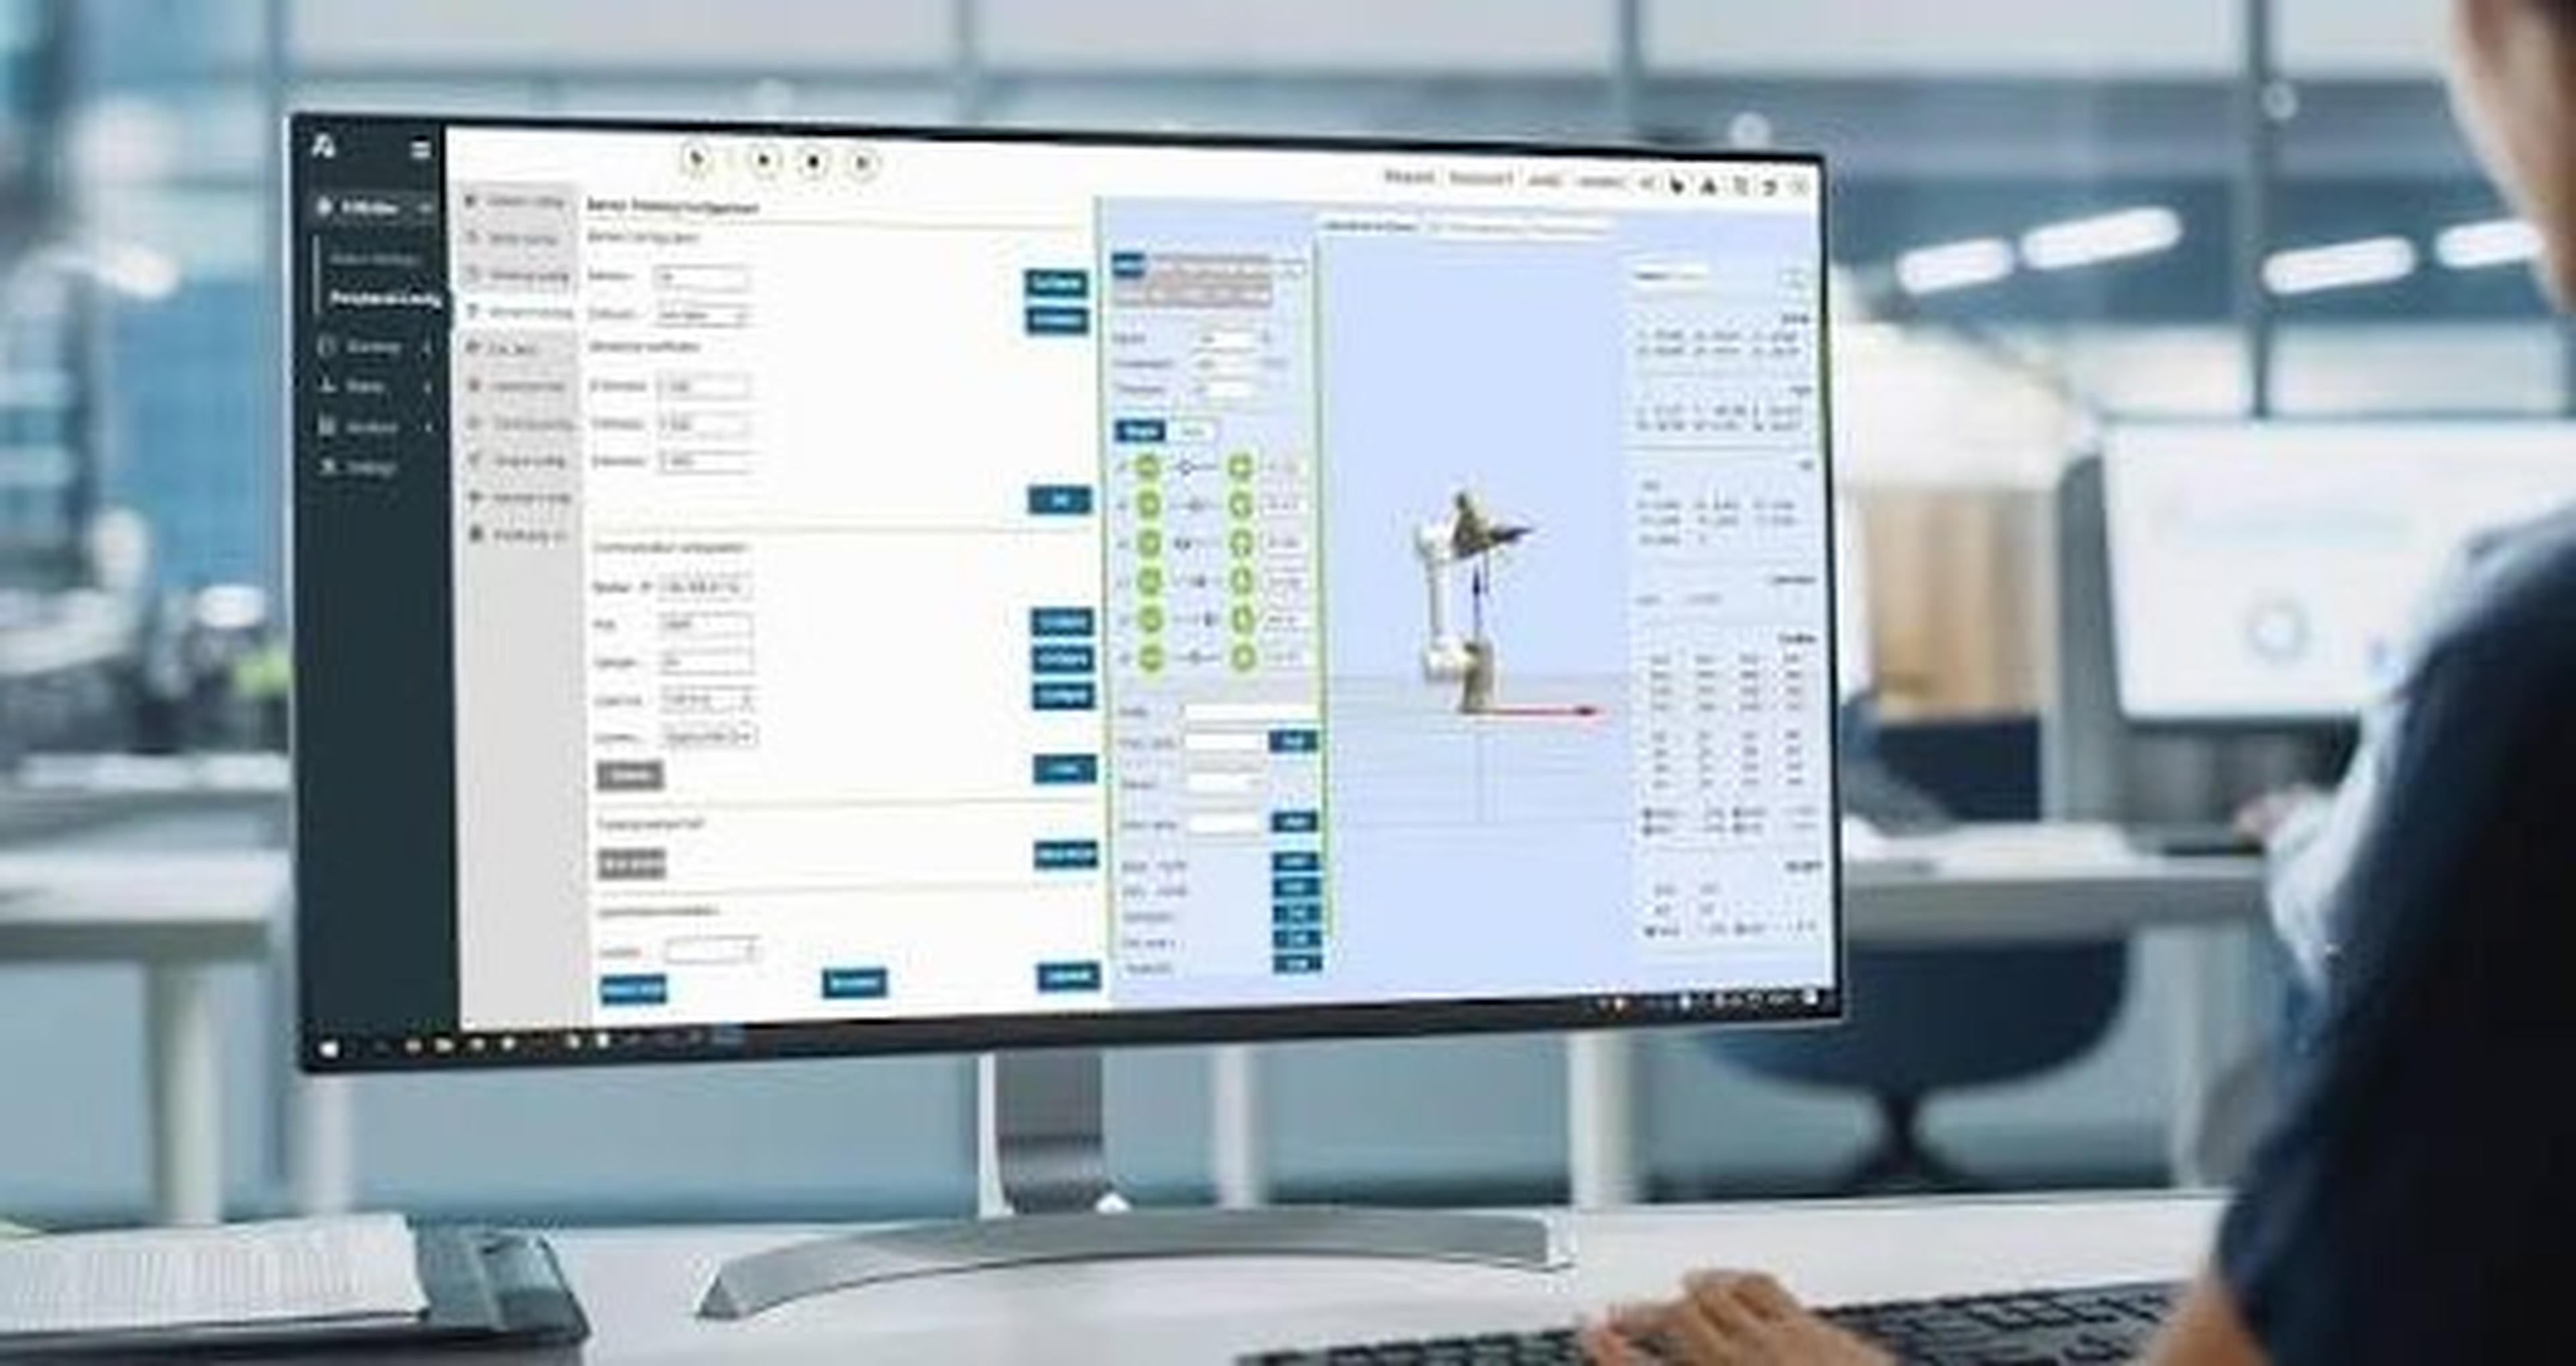
FAIRINO FR16, programlama ve sistem özelleştirme için birden fazla seçenek sunar. Kullanıcılar programları teach pendant, tarayıcı tabanlı bir web arayüzü, grafik programlama araçları veya geleneksel betik tabanlı geliştirme yoluyla oluşturabilir. İleri düzey entegrasyon projeleri için Python, C++ ve C# SDK'ları mevcuttur. Sistem ayrıca ROS ve ROS2'yi destekleyerek araştırma projelerinin, makine görüsü çözümlerinin ve yapay zeka uygulamalarının hayata geçirilmesini kolaylaştırır. TCP/IP iletişimi, web arayüzleri ve fieldbus bağlantıları sayesinde robot mevcut yazılım ortamlarına entegre edilebilir. Böylece FR16 hem standart üretim süreçleri hem de özel robotik otomasyon çözümleri için uygundur.
Kolaboratif Uygulamalar için Hassas Robot Teknolojisi
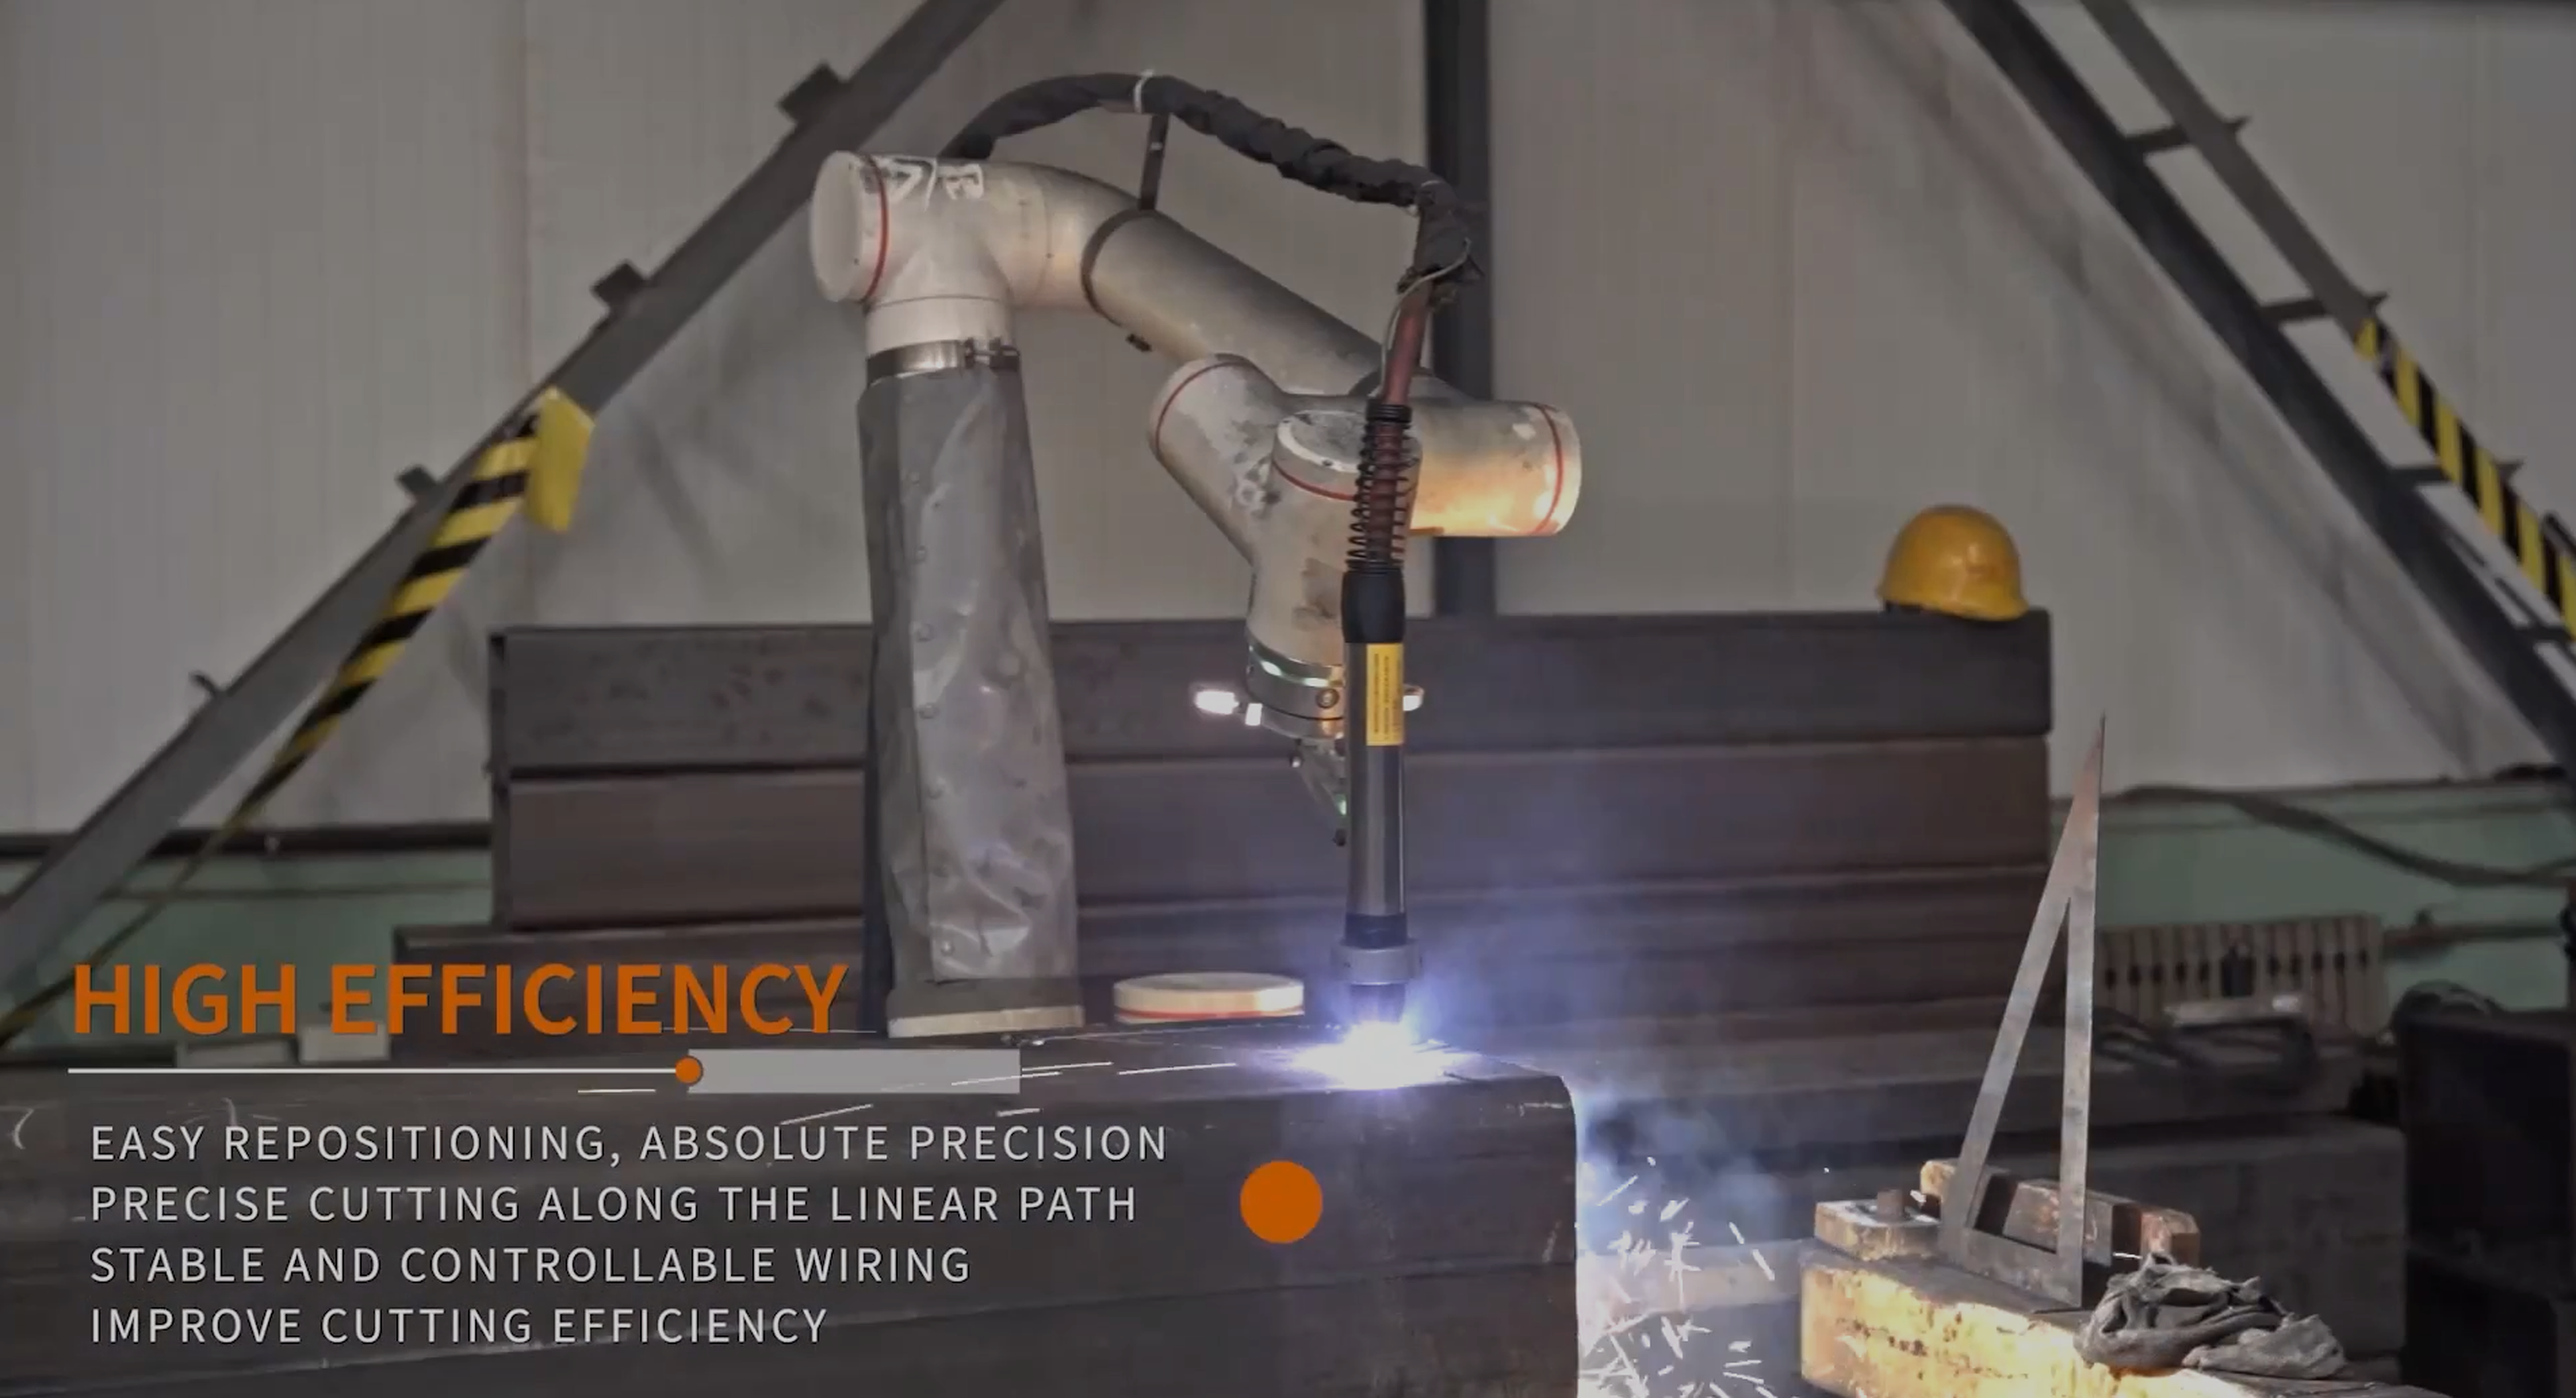
FR16, kolaboratif bir güvenlik konseptini hassas hareket kontrolüyle birleştirir. Entegre tork izleme ve kapalı çevrim tork kontrolü, robotların ve operatörlerin aynı çalışma ortamında kullanıldığı uygulamaların temelini oluşturur. Çift enkoder teknolojisi, eksen konumlarının doğru şekilde algılanmasını destekler ve ±0,02 mm eklem hassasiyetine ve ±0,03 mm tekrarlanabilirliğe katkıda bulunur. Robot standart olarak IP54 korumasına sahiptir ve isteğe bağlı olarak IP65 versiyonuyla sunulur. Bu sayede klasik malzeme taşıma görevlerinin yanı sıra daha zorlu üretim ve kaynak ortamlarında da kullanılabilir.
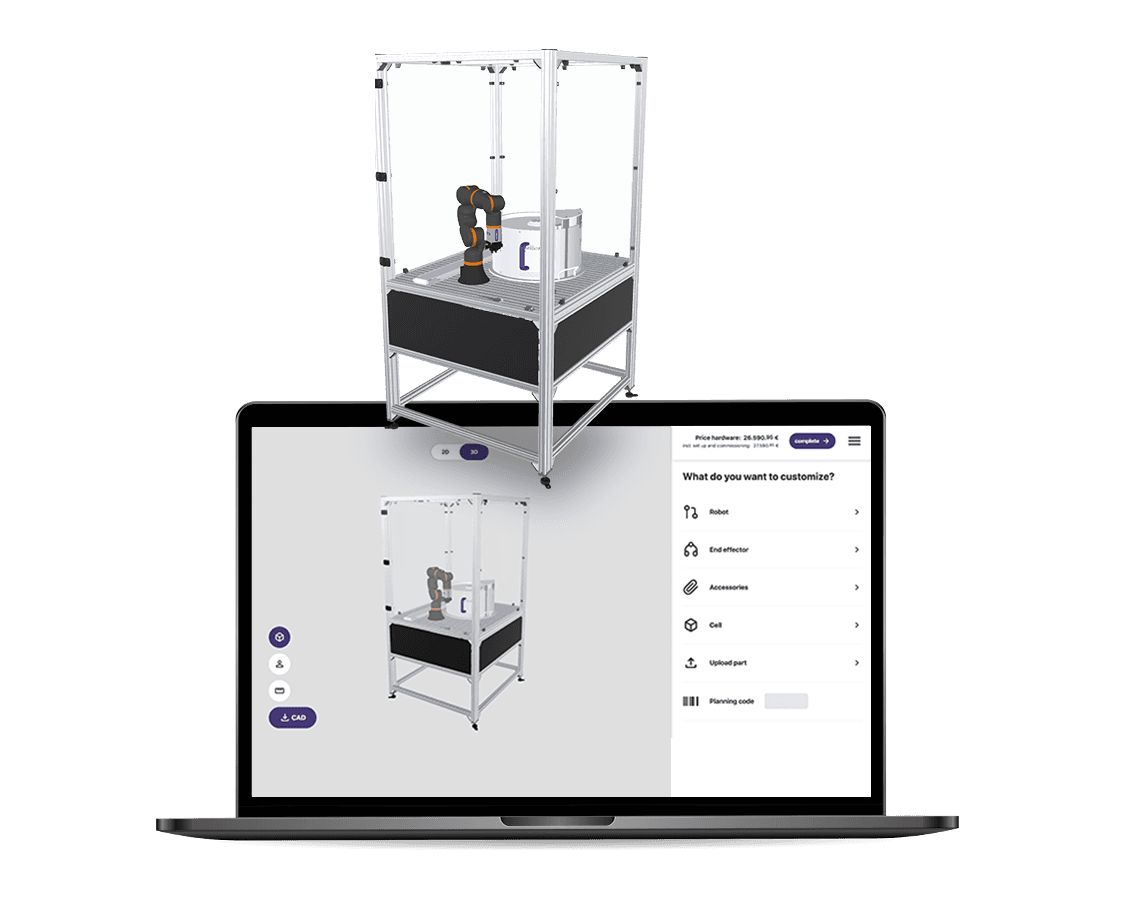
RBTX ile Robottan Komple Otomasyon Çözümüne
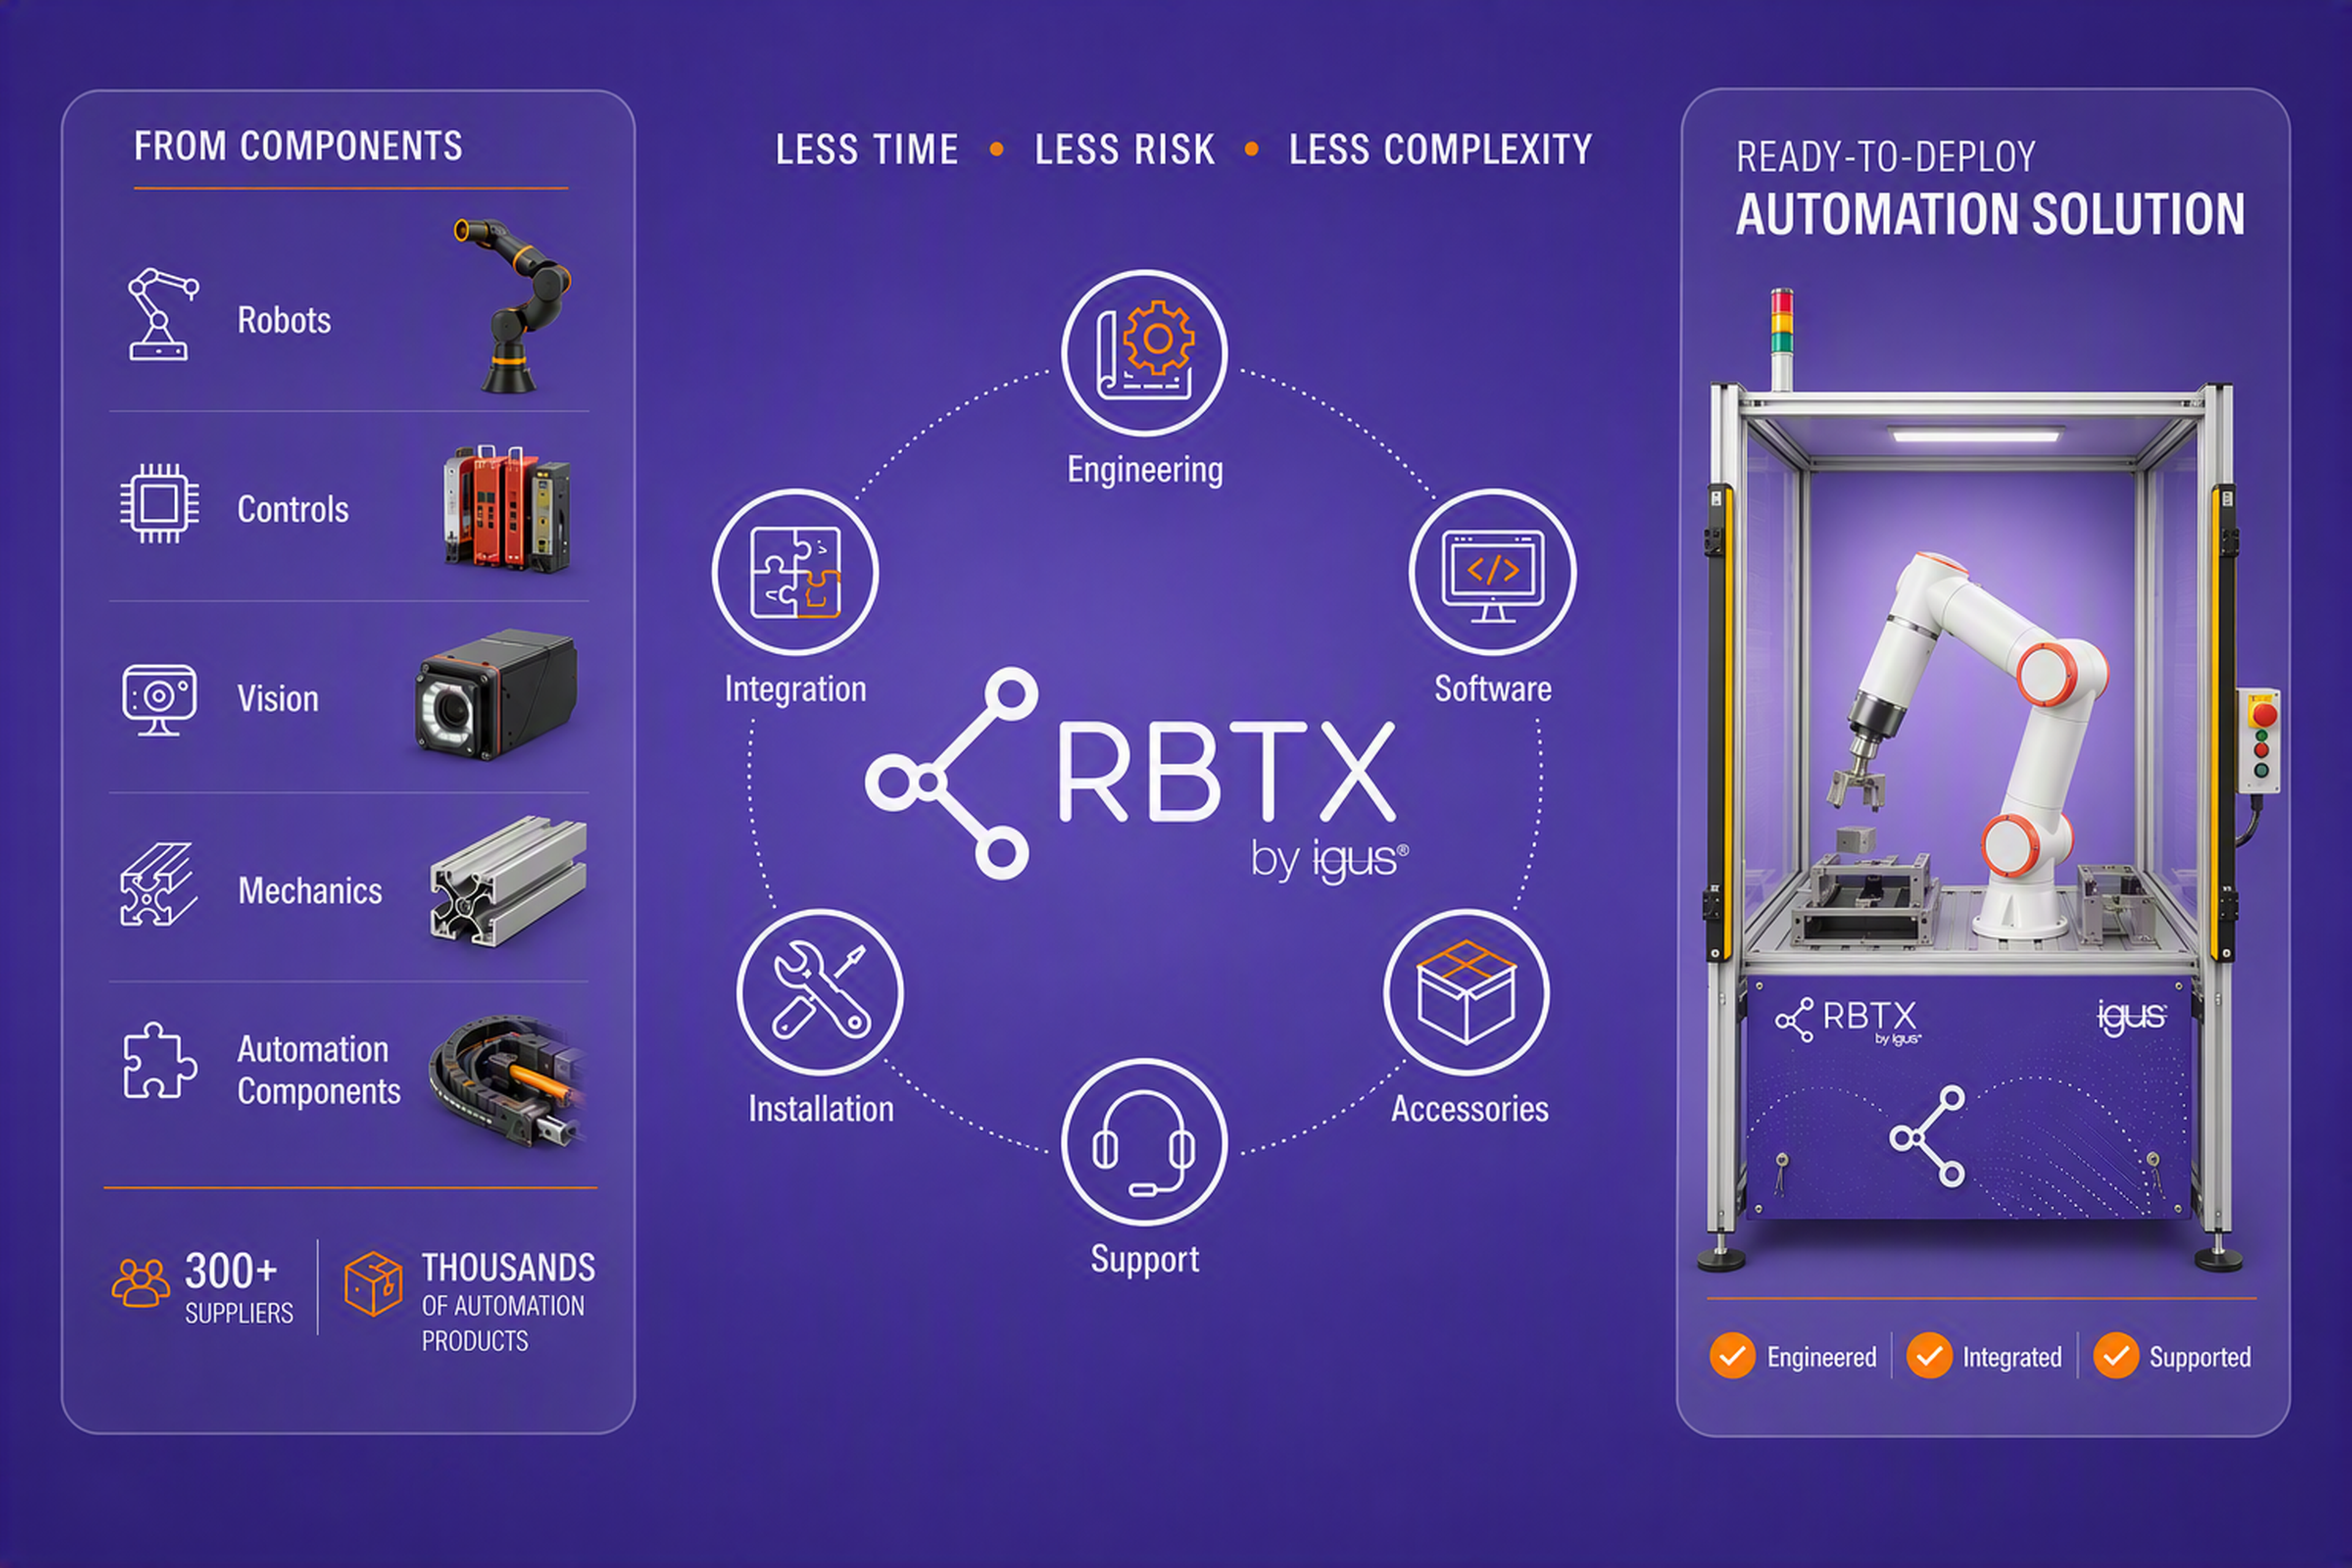
FAIRINO FR16 yalnızca tek başına bir cobot olarak değil, aynı zamanda komple otomasyon çözümlerinin temeli olarak da kullanılabilir. RBTX ekosistemi sayesinde robot, uyumlu tutucular, makine görüsü sistemleri, kuvvet-tork sensörleri, lineer eksenler, güvenlik bileşenleri ve diğer aksesuarlarla birleştirilebilir. Bu sayede makine besleme, montaj, paletleme, kalite kontrol ve malzeme taşıma için birbiriyle uyumlu bileşenlerden özel uygulamalar oluşturulabilir. Aynı zamanda FR16'nın açık mimarisi, bu sistemlerin fieldbus protokolleri, dijital I/O'lar ve yazılım arayüzleri üzerinden entegrasyonunu destekler. Kullanıcılar, uyumlu bileşenleri seçebilecekleri merkezi bir platformdan yararlanır ve robotlarının işlev kapsamını değişen otomasyon gereksinimlerine göre kademeli olarak genişletebilir.
RBTX ile oluşturulmuş düşük maliyetli çözümler
Uzmanlarımız ile ücretsiz görüntülü görüşme yapmak için randevu alın